 EN


自動化倉庫およびAGV交通に対応した安全バリアソリューション
自動化された倉庫は、一見整然としているように見えても、実際には複雑な安全判断を要する場所です。AGV(自動誘導車)はあらかじめプログラムされたルートに従って走行しますが、作業員は補充作業や詰まりの除去、設備点検、および同一の稼働エリア内での移動などを行います。EHS(環境・健康・安全)計画の観点からみると、 自動化倉庫用安全バリヤー は交通分離計画の一層として機能すべきです。すなわち、現場で意図的に設計されたルート、交差ルール、立ち入り制限措置を補強する役割を果たすべきです。
バリヤーの高さや材質から検討を始めたくなるかもしれませんが、より本質的な第一の問いは、「AGV、歩行者、固定資産が同一空間を占めたり、互いに干渉する方向から近づいたりする可能性がある箇所はどこか?」です。実用的なシステムでは、 倉庫用安全バリヤー こうした意図された移動パターンを明確に可視化し、露出しているインフラを保護するとともに、多忙しいシフト中に人間の注意力が途切れることに過度に依存しないよう配慮します。
なぜAGVによる交通がバリヤー計画の議論を変えるのか
自動運転車両は、走行ルートのルールを不要にするものではありません。これらの車両はテープやマーカー、ワイヤー、レーザー航法、あるいはその他の位置検出方式によってルートが誘導される場合がありますが、実際の施設内では、停止動作、旋回範囲、荷重特性、および例外状態といった要素を十分に理解しておく必要があります。例えば、障害物を検知した際にAGVが減速または停止するとしても、人が走行レーン内に立ち入る可能性がある場所、手動式車両が交差する場所、あるいは敏感な資産がルートに近接して設置されている場所では、物理的な境界線(バリア)を設けることが依然として適切です。
そのため、自動化倉庫における安全バリアは、見た目の美しさではなく、実際に人が危険にさらされるリスク(被曝)を基準に計画すべきです。整然としたレイアウトは確かに有用ですが、バリアの配置を決定する前に、実際に衝突が起こりうる経路、視界の確保状況、および緊急時の介入作業の実施可能性を必ず確認しなければなりません。最適な選択肢は、そのエリアがどのように運用されるかによって決まります——単一の目立つ特徴だけで判断してはいけません。
バリアを選定する前に、運用ゾーンを地図化(マッピング)してください
通常のルートを越えた範囲で、まず現場を実際に歩きながら確認します。混雑ピーク時、保守作業時間帯、補充作業の実施状況、および車両が予期せず停止した場合に必要な対応作業などを観察してください。シフトによってルートが変わる場合は、レイアウトを決定する前に、複数の運転時間帯における交通状況を確認します。
- AGV専用レーン: 直線区間、カーブ、合流地点、および荷物を積載した際に車両がより広い旋回半径をとる可能性のある場所を特定します。
- 歩行者との接触エリア: ドア、ワークステーション、ピッキング面、休憩エリア、および従業員が日常的に利用している非公式な近道なども明確に標示します。
- 交差地点: 交差地点については、単に標識のみに頼るのではなく、事前にその撤去・移設・ゲート化・可視性向上などの対策を検討・実施できるかを確認します。
- 手動操作機器との干渉エリア: フォークリフト、パレットジャック、トゥガー、清掃機器など、自動走行ルートと共有または交差する可能性のある機器の存在を確認します。
- サービス・充電エリア: 技術者が安全に作業できるようにアクセスを確保しつつ、不要な通行をその区域から排除します。
- 固定資産: ラック端部、柱、コンベア、制御盤、ドックドア、コーナー部などの条件を含めます。
単一のボラードやレールを個別に評価するのではなく、床面のマーキング、ゲート、警告装置、歩行者通路などと組み合わせた全体的な機能を地図化します。要するに、障壁の選定は「通行ルートの課題」に基づいて行われるべきであり、逆はありえません。

物理的分離が最も効果を発揮する場所
走行レーンを明確に定義し、横断は意図的かつ計画的に行う
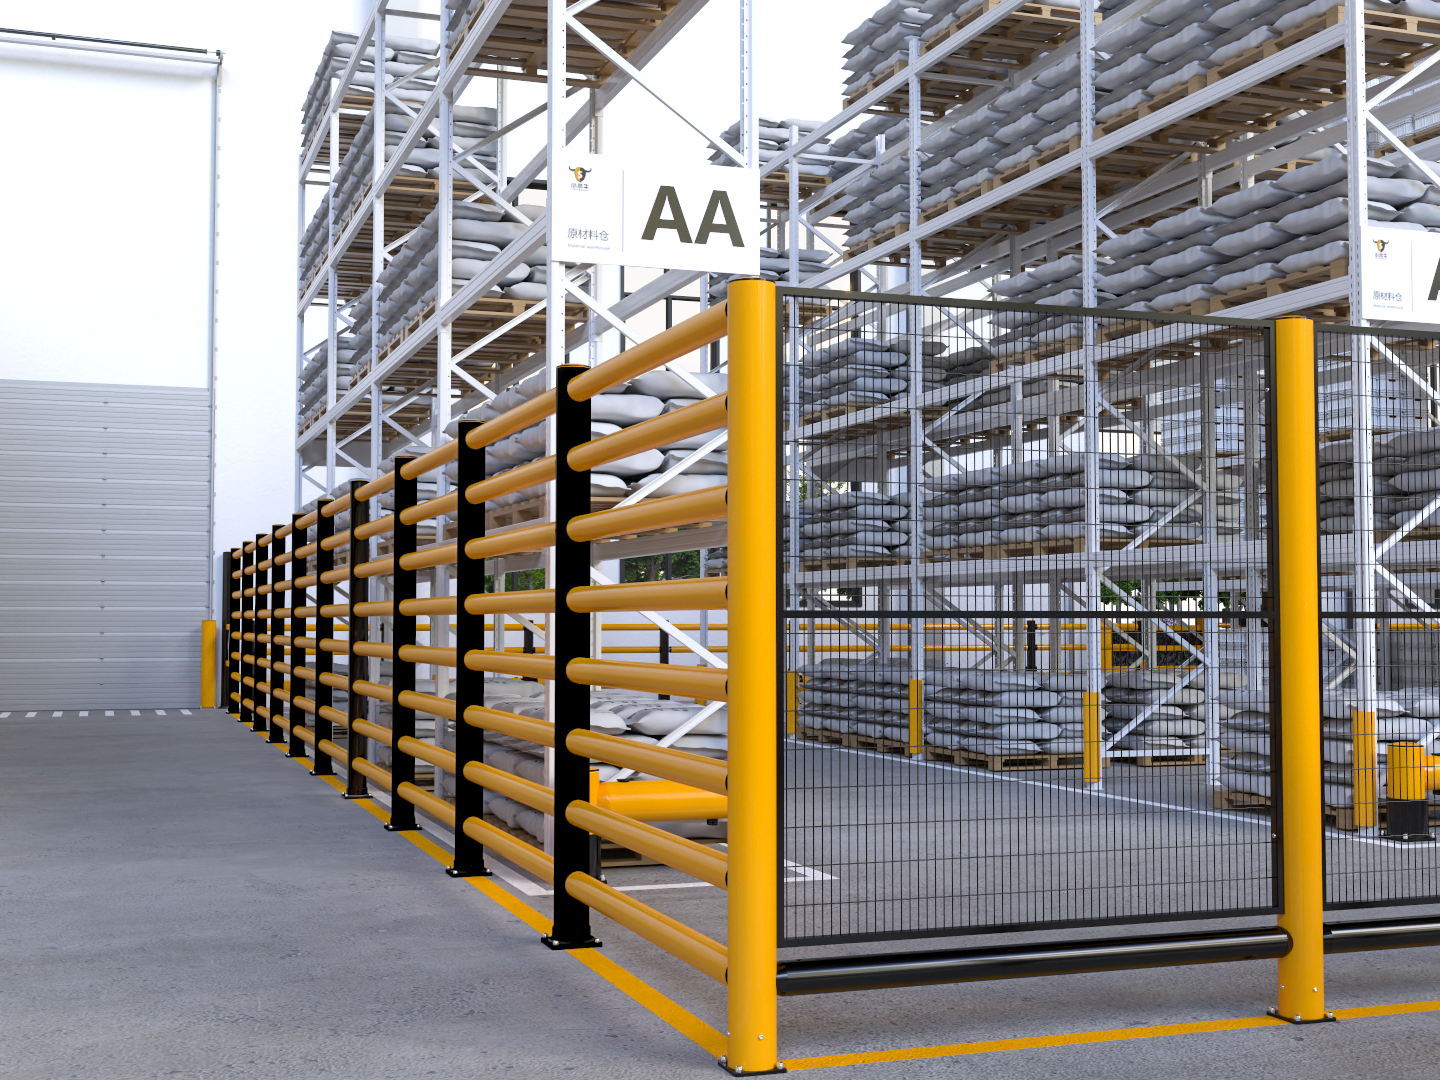
予測可能なAGVの走行レーン沿いでは、連続した倉庫用安全バリヤーが「このレーンは歩行者通路ではない」ことを明確に伝えます。目的は床面のすべての箇所をフェンスで囲うことではなく、歩行者が車両通行帯に誤って侵入する可能性がある場所、あるいは作業上の障害物によって実際の通行幅が狭まる可能性がある場所において、明確で耐久性のある境界線を設けることにあります。承認済みの横断地点では、隙間、ゲート、または明確に制御された移行区間を設けることで、優先順位の切り替えが一目瞭然となるようにします。
動力付き産業用トラックにおける一般向け歩行者・交通誘導の基本は、計画された走行ルートを横断しようとする人がいる場合に一時停止し、周囲の人々に対して立ち退くよう合図することにあります。自動化された環境では、この原則に基づき、人がAGVの動きの意図を時間内に読み取ることを前提とせず、むしろ視認性・制御性・遵守容易性の高い横断地点を設計することが重要です。
コーナーやラック端部、およびカーブ付近の設備・構造物を保護する
カーブ、通路の端部、および荷役インターフェースは、車両の走行経路や視界が急激に変化する可能性があるため、それぞれ個別に検討する必要があります。低所保護材、コーナーガード、または適切に設計されたレールシステムを導入することで、車両がラックの縦枠、ドアフレーム、工程機器、構造部材などに接触するのを防ぐことができます。衝撃性能を判断基準として扱う前に、設置現場に適用される根拠(取り付け面の状態、車両質量、運転速度、荷重状態、衝突角度など)を確認してください。
充電エリアおよび介入エリアへの立ち入りを制御する
充電作業、バッテリーの取扱い、手動による復旧作業などにより、本来は自動化されたゾーン内に人が立ち入る場合があります。自動倉庫用の安全バリヤーを設置すれば、許可された人員が適切なゲートやあらかじめ定められた開口部を通じて進入できるよう、保護された周辺領域を明確に定義できます。こうした場所では、アクセス制約がより明確になることが多く、非常時の避難経路、機器の交換、保守用ツールの使用など、さまざまな要因が最終的な配置に影響を与えます。
危険の種類に応じて、障壁の構成を選択してください(製品カテゴリーで選ばないでください)
エリアによって必要な管理上の問いかけは異なります。以下の表を活用して、ルート観察の結果を、より実践的な計画立案資料へと変換しましょう。
| ゾーンの状態 | 計画に関する質問 | 障壁としての役割(想定) |
|---|---|---|
| 作業員が配置されたワークステーションの横に設けられた、長く予測可能なAGV走行レーン | 作業間の空き時間に人がレーン内へ立ち入ることがありますか? | アクセスポイントを事前に計画した、連続的かつ明確に識別可能な分離線を設けましょう。 |
| 死角のあるコーナーまたは複数のルートが合流する地点 | 各通行者が進入する直前に、何が見えるでしょうか? | 衝突が生じやすいエリアは常に空けておき、露出している資産を保護するとともに、制御された横断設計を支援しましょう。 |
| 車両の移動経路付近にあるラック端部またはコンベア | 車両が定められたルートから逸脱した場合、何が露出するか? | 想定される露出状況および設置環境に応じた、的確な資産保護を提供すること。 |
| 充電エリアまたは手動回収エリア | 誰が、どのような条件下でアクセスを必要とするか? | 周辺境界を明確に定義し、安全な作業を妨げないアクセス方法を採用すること。 |
| フォークリフトとAGVが混在するエリア | 交通流を分離する、あるいは時間帯ごとに管理することは可能か? | 交差リスクが残る場合は、物理的な分離によりルートの階層化を支援すること。 |
柔軟な手法と剛性のある手法は、それぞれ適した適用場面がある。重要なのは、ルートの幾何学的形状、接触の可能性、設置環境、および回収要件が、想定される保護機能にどのように影響するかである。初期コストが低いという点だけでは、ライフサイクル全体の評価はできない。チームは、点検・交換の頻度、アクセス遮断の有無、レイアウト変更時の対応負荷なども併せて検討すべきである。
AGVの多層安全システムにバリヤーを組み込む
物理的な分離は、他の安全対策を補完する形で機能するときに最も効果的です。単に重複させるのではなく、提案されたレイアウトが、走行路のマーキング、視認性の高い表示、ゲート、センサー制御、速度管理、作業手順、教育訓練、清掃管理などと整合しているかを確認してください。たとえば、バリヤーは通行路への不用意な立ち入りを防ぐ一方で、制御された横断ポイントは、作業者が一時停止して周囲の動きを確認できる明確な場所を提供します。
倉庫内での衝突防止には、設計された走行ルートを常に実用可能な状態に保つことも不可欠です。パレット、空のスタイレッジ、臨時のカート、保守用機器などが、旋回地点や交差点付近に積み重なると、優れたレイアウトもその効果を失ってしまいます。パレットが一時的にこのエリアを占拠しているときでも、歩行者が意図されたルートを正しく認識できるでしょうか? この問いには、図面だけではなく、現場で実際に検証することが求められます。
設置前の実践的な確認チェックリスト
- AGVの走行経路、進行方向、停車位置、旋回点、および想定される荷重条件を地図化する
- 歩行者作業、手動車両の走行ルート、ドア、および計画されているすべての横断箇所を記録します。
- 運用上または安全上の影響を及ぼす可能性のある資産を特定します。
- 通行空間の確保状況、緊急時の進入経路、清掃要件、および保守作業を確認します。
- 各バリヤー設置判断において重要な現場条件(取付方法や想定される接触方向など)を明記します。
- 最終的なレイアウトを確定する前に、運用部門、EHS(環境・健康・安全)部門、技術部門、および保守部門と共同で提案内容を検証します。
- 導入後は、実際の勤務シフトを観察し、作業パターンや自動化車両の走行ルートの変更に応じて対策を調整します。
現状のレイアウトだけでなく、将来的な変化にも対応できるよう計画します。
自動化プロジェクトは、処理能力、SKU構成、作業ステーション、およびAGV(自動誘導車)の運用状況の変化に伴って進化します。ルートが変更されたり、新しいステーションが追加されたり、手動作業が自動化されたりする際に、自動倉庫の安全バリヤーを再評価できるよう、安全計画に定期的な見直しポイントを組み込んでください。ある運用フェーズで有効な設定が、後に異なるアクセス方法や追加の保護措置を必要とする場合があります。
最も効果的なアプローチは体系的です。まずルートを定義し、次に危険への曝露箇所を特定し、そのエリア内で依然として人が行う必要がある作業を確認したうえで、その設計を支える倉庫用安全バリヤーを選定します。この手順を踏めば、物理的な保護措置は、単に床面に後から設置される障害物ではなく、AGVの交通管理において明確な一部として位置づけられます。


 最新ニュース

