 EN


Otomatikleştirilmiş Depolar ve AGV Trafikleri İçin Güvenlik Engel Çözümleri
Bir otomatik depo düzenli görünse de hâlâ zorlu güvenlik kararları içerebilir. AGV’ler programlanmış rotaları takip eder; ancak insanlar istasyonları doldurur, tıkanıklıkları giderir, ekipmanları denetler ve aynı çalışma alanlarından geçer. EHS planlaması açısından otomatik depo güvenlik bariyerleri trafik ayırma planının bir katmanı olarak işlev görür: sahada bilinçli olarak tasarlanan rotaları, kavşak kurallarını ve erişim kontrollerini desteklemelidir.
Ray yüksekliği veya malzemeyle başlamak cazip olabilir. Daha faydalı ilk soru, bir AGV’nin, bir yaya ile sabit bir varlığın aynı alanı işgal edebileceği ya da çatışan yönlerden bu alana yaklaşabileceği yerdir. Pratik bir sistem, depo Güvenlik Bariyerleri amaçlanan hareket desenini okunaklı kılmak, maruz kalan altyapıyı korumak ve yoğun bir vardiyada insan dikkatinin kesintisiz olmasını gerektirmeyi azaltmak için kullanılır.
Neden AGV trafiği bariyer planlaması tartışmasını değiştirir
Otomatikleştirilmiş araçlar, rota disiplinine duyulan ihtiyacı ortadan kaldırmaz. Rotaları, bantlar, işaretleyiciler, teller, lazer navigasyonu veya diğer konum belirleme yöntemleriyle yönlendirilebilir; ancak yine de durma davranışları, dönüş sınırları, yük profilleri ve gerçek tesis içinde anlaşılmalı olan istisna durumları vardır. Bir AGV, bir engel algıladığında yavaşlayabilir veya durabilir; ancak bir kişi seyahat şeridine girebileceği, bir elle çalıştırılan araç bu şeridi kesebileceği ya da hassas bir varlık rotaya yakın yerde bulunabileceği durumlarda fiziksel bir sınır hâlâ uygundur.
Bu nedenle, otomatikleştirilmiş depo güvenlik bariyerleri, görünümü değil maruziyeti temel alarak planlanmalıdır. Düzenli bir yerleşim faydalı olur; ancak bir bariyer düzeni seçmeden önce muhtemel çarpma yolları, görüş çizgileri ve müdahale görevleri kontrol edilmelidir. Uygun seçenek, bölgenin nasıl işlediğine bağlıdır—tek bir başlık özelliğiyle değil.
Bariyerleri seçmeden önce çalışma bölgelerini haritalayın
Normalden daha uzun bir rota üzerinden yürüyüşle başlayın. Zirve dönemlerini, bakım aralıklarını, yenileme faaliyetlerini ve bir araç beklenmedik şekilde durduğunda gereken işleri gözlemleyin. Rota vardiyaya göre değişiyorsa, bir yerleşim seçmeden önce birden fazla işletme döneminde trafiği inceleyin.
- Ayrılmış AGV şeritleri: Düz hatları, dönüşleri, birleşim noktalarını ve yük taşırken bir aracın daha geniş yayılma ihtimali olan yerleri belirleyin.
- Yaya geçiş noktaları: Kapıları, iş istasyonlarını, toplama yüzeylerini, dinlenme alanlarını ve insanların kullanabileceği herhangi bir gayriresmi kısayolu işaretleyin.
- Kesişim noktaları: Bir kesişim noktasının yalnızca levhalara dayanmadan önce ortadan kaldırılıp kaldırılamayacağını, başka bir yere taşınabileceğini, kapatılabileceğini veya daha görünür hale getirilebileceğini gözden geçirin.
- Elle işletilen araçlarla etkileşim: Otomatik rotayı paylaşan veya kesen forkliftleri, palet arabalarını, çekici araçları ve temizlik ekipmanlarını kontrol edin.
- Servis ve şarj alanları: Teknisyenler için güvenli erişimi koruyun ve gereksiz trafiği bölgeden uzak tutun.
- Sabit varlıklar: Raf uçları, kolonlar, konveyörler, kontrol panoları, iskele kapıları ve köşe durumlarını dahil edin.
Tek bir bariyer veya rayı ayrı ayrı değerlendirmek yerine, zemin işaretleri, kapılardan, uyarı cihazlarından ve yaya yollarından nasıl etkilendiğini haritalayın. Basitçe ifade etmek gerekirse, bariyer seçimi yol problemine göre belirlenir; tersi değil.

Fiziksel ayırmanın en fazla değer kattığı yerler
Seyahat şeritlerini tanımlayın ve geçişleri bilinçli tutun
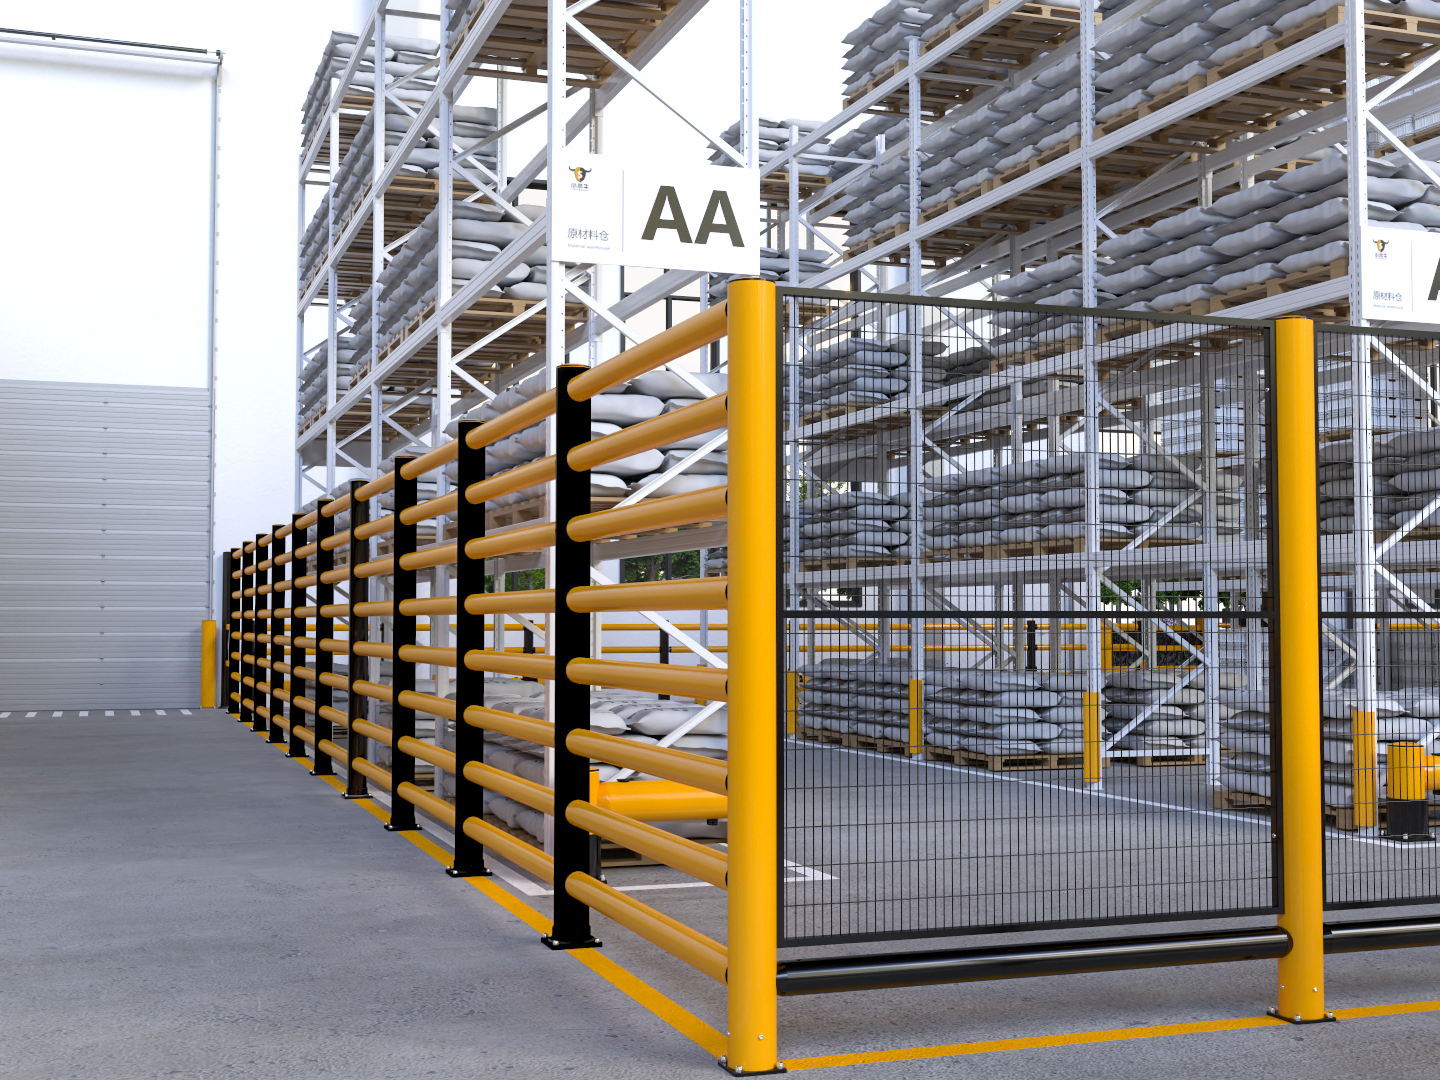
Tahmin edilebilir AGV seyahat hatları boyunca, sürekli depo güvenlik bariyerleri, bu hattın yaya geçidi olmadığını haber verir. Amacımız her metrekare zemini çitlerle çevirmek değil. Ama yayaların trafiğe doğru kayabileceği veya operasyonel karmaşanın kullanışlı rotayı daraltabileceği noktalarda net, dayanıklı bir sınır oluşturmak. Onaylı geçiş noktalarında, bir boşluk, bir kapı ya da açıkça kontrol edilen bir geçiş, öncelik değişikliğini belli eder.
Motorlu endüstriyel araçlar için genel yaya-trafiği yönlendirme kılavuzu, insanların planlanan bir rotayı geçmesini beklemeyi ve insanların güvenli mesafede durmalarını işaret etmeyi vurgular. Otomatikleştirilmiş bir ortamda bu ilke, insanların bir AGV’nin hareket niyetini zamanında yorumlayacağını varsaymak yerine, geçiş noktalarının görünür, kontrol edilebilir ve takip edilmesi kolay olmasını sağlamaya yönelik tasarım yaklaşımını destekler.
Köşeleri, raf uçlarını ve dönüşlerin yakınındaki altyapıyı koruyun
Dönüşler, koridor sonları ve yükleme arayüzleri, araç yolunun ve görüş hattının hızla değişebilmesi nedeniyle ayrı bir inceleme gerektirir. Düşük seviyeli koruma, köşe koruyucuları veya uygun şekilde yapılandırılmış ray sistemleri, araçların rafların dik direklerinden, kapı çerçevelerinden, süreç ekipmanlarından ve yapısal elemanlardan uzak tutulmasına yardımcı olabilir. Darbe performansını bir karar kriteri olarak değerlendirmeden önce, montaj yüzeyi, araç kütlesi, çalışma hızı, yük durumu ve temas açısı da dahil olmak üzere kurulum için geçerli olan kanıtların ne olduğu doğrulanmalıdır.
Şarj ve müdahale alanlarına erişimi kontrol edin
Şarj işlemi, batarya işleme ve manuel kurtarma çalışmaları, insanları aksi takdirde otomatikleştirilmiş bir bölgeye sokabilir. Otomatikleştirilmiş depo güvenlik bariyerleri, uygun bir kapının veya planlanmış bir açıklığın üzerinden yetkili erişime izin verirken korunaklı bir çevre tanımlayabilir. Bu genellikle erişim kısıtlamalarının daha net hale geldiği noktadır: acil çıkış, ekipman değiştirme ve bakım araçları, son yapılandırmayı etkiler.
Engeli, ürün kategorisine göre değil, tehlikeye göre seçin
Farklı alanlar farklı kontrol soruları gerektirir. Aşağıdaki tablo, ekip üyelerinin bir rota gözleminden daha kullanışlı bir planlama özeti çıkarmalarına yardımcı olur.
| Bölge durumu | Planlama sorusu | Olası bariyer rolü |
|---|---|---|
| İstasyonların yanında uzun ve öngörülebilir AGV şeridi | Bir kişi görevler arasında şeride girebilir mi? | Planlanmış erişim noktalarıyla sürekli ve okunaklı bir ayırma çizgisi oluşturun. |
| Görüş engelli köşe veya rota birleşimi | Her yol kullanıcısı giriş yapmadan önce ne görebilir? | Çatışma alanını temiz tutun; maruz kalan varlıkları koruyun ve kontrollü geçiş tasarımı destekleyin. |
| Araç hareketi sırasında raf ucuna veya konveyöre yakın alan | Bir araç rotasından saparsa ne maruz kalır? | Beklenen maruziyet ve montaj bağlamına uygun hedefli varlık koruması sağlayın. |
| Şarj veya manuel kurtarma bölgesi | Kimin erişimi gerekir ve hangi koşullar altında? | Çevreyi tanımlayın ve güvenli çalışmayı engellemeyen bir erişim düzeni kullanın. |
| Karma forklift ve AGV alanı | Trafik akışları ayrılabilir mi ya da zaman yönetimiyle düzenlenbilir mi? | Kesişme riski devam ettiği sürece fiziksel ayrımla bir rota hiyerarşisini destekleyin. |
Esnek ve rijit yaklaşımların her ikisinin de kullanılma yeri olabilir. İlgili soru, rota geometrisinin, öngörülen temasın, montaj bağlamının ve kurtarma gereksinimlerinin amaçlanan koruyucu işlevi nasıl etkilediğidir. Daha düşük başlangıç maliyeti, yaşam döngüsü sorusunu tek başına cevaplamaz; ekipler ayrıca denetim, değiştirme, erişim kesintisi ve yerleşim değiştiğinde gerekli çabayı da göz önünde bulundurmalıdır.
Engelleri katmanlı bir AGV güvenlik sisteminin bir parçası haline getirin
Fiziksel ayırma, diğer kontrolleri kopyalamak yerine desteklediğinde en güçlüdür. Önerilen yerleşimin, rota işaretleri, görsel uyarılar, kapılar, sensörlü kontroller, hız yönetimi, işletme prosedürleri, eğitim ve temizlik ile uyumlu olup olmadığını gözden geçirin. Örneğin, bir engel, çalışanların bir şeride gayriresmi girişini önleyebilirken; kontrollü bir geçiş noktası, çalışanlara hareketi değerlendirmek ve durmak için tanınabilir bir yer sağlayabilir.
Depo çarpışma önleme ayrıca tasarlanan rotanın kullanışlı kalmasına da bağlıdır. Paletler, boş istifleme rafları, geçici arabalar ve bakım ekipmanları, dönüş noktaları veya geçiş alanlarının yakınında birikirse iyi bir yerleşimi zayıflatabilir. Paletler bu alanı geçici olarak işgal ettiğinde bir yaya hâlâ amaçlanan rotayı anlayabiliyor mu? Bu soru yalnızca bir çizimden değil, sahada test edilerek cevaplanmalıdır.
Kurulumdan Önce Uygulamalı Bir Denetim Listesi
- AGV yollarını, yönlerini, duraklarını, dönüşlerini ve beklenen yük koşullarını haritalayın.
- Yaya görevlerini, elle taşınan araç rotalarını, kapıları ve tüm planlanan geçişleri kaydedin.
- Operasyonel veya güvenlik sonuçlarına neden olabilecek maruziyete uğrayan varlıkları belirleyin.
- Açıklıkları, acil durum erişimini, temizlik ihtiyaçlarını ve bakım faaliyetlerini kontrol edin.
- Montajı ve muhtemel temas yönünü de içeren her bariyer kararında dikkate alınması gereken saha koşullarını belirtin.
- Düzeni nihai hâle getirmeden önce öneriyi operasyonlar, EHS, mühendislik ve bakım birimleriyle test edin.
- Uygulamadan sonra gerçek vardiyaları gözlemleyin ve iş süreçleri veya otomasyon rotaları değişirse kontrolleri ayarlayın.
Mevcut düzen için değil, değişime yönelik plan yapın
Otomasyon projeleri, üretim hacmi, SKU profilleri, iş istasyonları ve filo davranışları değiştiğinde gelişir. Otomatikleştirilmiş depo güvenlik bariyerlerinin, rotalar değiştiğinde, yeni istasyonlar eklendiğinde veya elle yapılan bir süreç otomatik hâle geldiğinde yeniden değerlendirilmesini sağlamak için güvenlik planına inceleme noktaları ekleyin. Bir işletme aşamasında işe yarayan bir yapılandırma, daha sonra farklı bir erişim düzenlemesi veya ek koruma gerektirebilir.
En etkili yaklaşım sistematiktir: Önce rotayı tanımlayın, ardından maruziyeti belirleyin, alan içinde insanların hâlâ yapmak zorunda olduğu işlemleri doğrulayın ve son olarak bu tasarımı destekleyen depo güvenlik bariyerlerini seçin. Bu sırayla fiziksel koruma, zeminin etrafına son anda yerleştirilen bir engel olmaktan ziyade AGV trafik yönetiminin açık bir parçası haline gelir.


 Son Haberler

